

描述
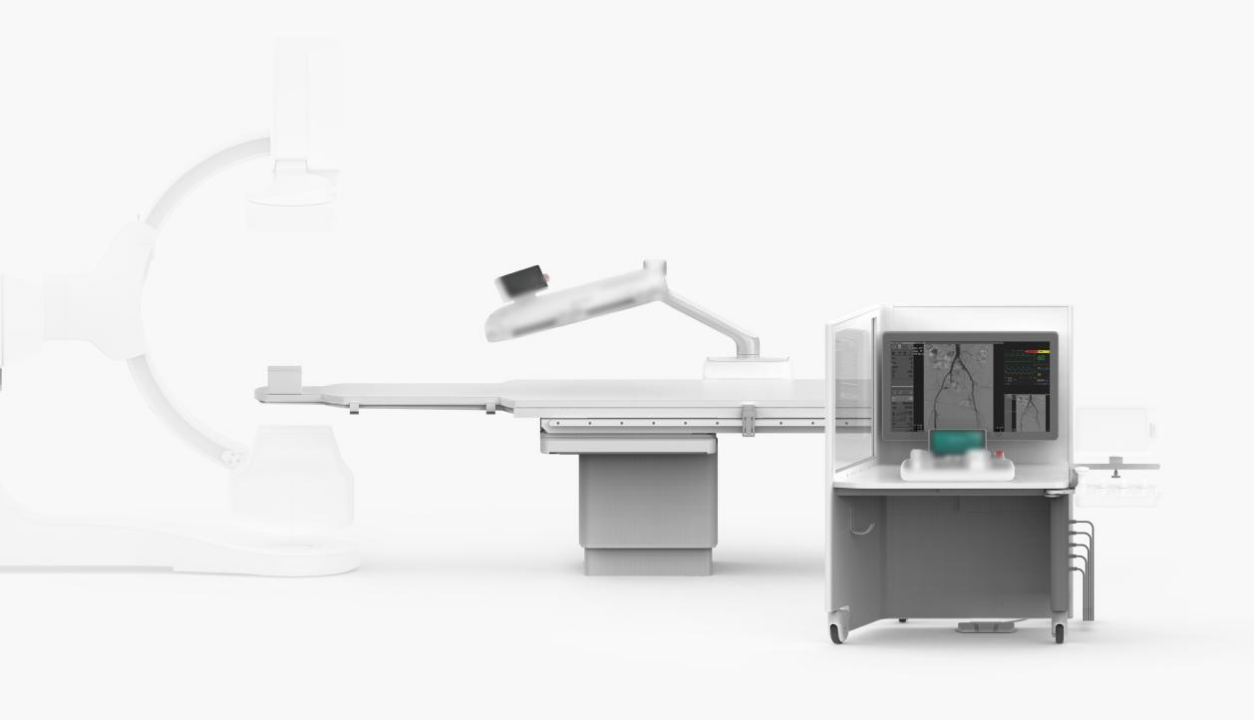
对于这些难点问题,PANVIS STAR®泛血管介入手术机器人正在尝试给出答案。
近日,PANVIS STAR®泛血管介入手术机器人完成新一轮动物实验。实验设置了两个场景:神经介入机械取栓和冠状动脉支架植入术。
前者代表血管路径最长、操作最复杂的神经介入术式,后者代表冠脉介入最基础也最广泛的应用场景。一台机器人同时覆盖两个领域,本身就是一个信号。
本次动物实验覆盖全国8大中心医院,包含十多位神经介入及心脏介入专家参与操作。系统在导丝递送、器械交换、支架定位与释放等关键环节表现稳定。机械取栓实验中,取栓支架到位准确,血管再通效果明确。冠状动脉支架植入实验中,支架释放贴壁良好。
术式一:机械取栓
1. 器械准备与血管入路建立
助手安装泥鳅导丝、5F造影导管及8F指引导管,并连接PANVIS STAR®从端驱动器。主刀通过主端操作器,在DSA透视监视下操作导丝及导管,经股动脉入路依次进入髂动脉、腹主动脉、胸主动脉及主动脉弓区域。
2. 目标血管选择性插管与造影
主刀在DSA引导下选择性插管进入目标左侧颈总动脉,并行造影检查,观察目标血管(左侧颈外动脉)走形及远端分支显影情况,明确后续模拟取栓操作路径,同时保存DSA影像资料。
3. 指引导管与支撑导管到位
在导丝引导下,将8F指引导管递送至左侧颈总动脉血管近端稳定位置。随后助手更换颅内支撑导管(6F),主刀通过PANVIS STAR®控制系统将支撑导管递送至左侧颈外动脉目标血管区域,并再次确认颅内支撑导管位置稳定。
4. 微导丝与微导管递送
助手安装微导丝及微导管系统。主刀在透视监视下缓慢递送微导丝进入左侧颈外动脉目标血管远端,随后沿微导丝递送微导管至预定位置。撤出微导丝后,通过造影确认微导管远端位置满足支架取栓器释放要求。
5. 支架取栓器递送与释放
助手安装支架取栓器。主刀通过PANVIS STAR®控制系统将取栓支架沿微导管递送至目标血管段,并在DSA监视下缓慢释放。显示取栓支架释放过程稳定,展开形态良好,位置符合预期。
6. 模拟取栓回撤
支架释放完成后,按照机械取栓标准流程等待一定时间,以模拟支架与血栓嵌合过程。随后在持续负压抽吸条件下,同步回撤取栓器与微导管系统,并整体回收至指引导管内,最终撤出体外。
7. 术后造影与实验结束
取栓系统撤出后,再次行DSA造影,观察目标血管通畅情况及有无血管痉挛、夹层、造影剂外渗等异常表现。术终依次撤出支撑导管及指引导管,完成本次机械取栓模拟实验。
术式二:冠状动脉支架植入
1. 导丝(0.035"、260cm J型)穿入指引导管(JR 4.0、7F),安装在PANVIS STAR®从端驱动器上,经血管鞘进入动物体内。主刀控制操作器的左右操作杆,实现控制导丝引导递送指引导管,经股动脉、髂动脉、腹主动脉、胸主动脉送入至主动脉弓后,在DSA实时影像引导下调整导管方向,将指引导管送到右冠开口,进行“钩冠”。撤出导丝,确认导管位置稳定后,行右冠脉造影检查。保存影像,造影显示右冠脉走行清晰,管腔连续,远端分支显影良好。
2. 操作杆递送7F JR 4.0指引导管和0.014”微导丝,送入目标血管,并将微导丝稳定放置于远端血管内。
3. 将预扩球囊导管沿微导丝尾端穿入后,安装在PANVIS STAR®从端器械盒的快交器械口、夹紧,主刀操作选择至合适的模式,控制PANVIS COF®右操作杆,递送预扩球囊导管至目标血管处定位,助手完成预扩,造影后确认血管扩张良好,保存影像。
4. 完成后,助手撤下球囊导管,并更换安装冠脉支架输送系统。支架沿微导丝尾端送入后,安装至PANVIS STAR®从端器械盒快交器械口并夹紧。主刀切换至相应操作模式,通过操作系统控制支架输送系统沿微导丝进入右冠脉。 在DSA实时影像引导下,主刀对支架位置进行精细调整定位,再次行右冠脉造影检查,进一步确认支架位置与目标血管段的匹配情况。
5. 主刀确认后,助手完成支架释放。
6. 支架释放后再次行右冠脉造影,观察支架段血流、远端分支显影及血管通畅情况。造影显示右冠脉支架段血流通畅,远端血管显影良好,未见明显夹层、急性闭塞、造影剂外渗或血流受限表现。
7. 助手医师安装后扩球囊,在主刀完成后扩球囊定位后,进行支架的后扩处理。首次后扩完成后,主刀根据DSA影像对后扩球囊位置进行再次调整,使球囊覆盖支架内需要进一步优化的区域。
8. 所有器械操作完成后,最终行右冠脉造影检查。造影显示右冠脉支架位置准确,支架展开充分,支架段血流通畅,远端分支显影良好,未见明显血管夹层、急性血栓、造影剂外渗或血流受限表现。
9. 撤出器械后,结束手术。
3. 多种控制运动模式:主操作器提供多种运动模式,可根据不同血管形态及不同术者的需求进行灵活适配。这一设计显著提升了系统的临床适用范围——从简单血管到极端迂曲路径,从快速推进到精细微调,均可一键切换;同时配合亚毫米级运动精度,可提高手术操作的稳定性。
4. 术中力检测及力反馈 + 实时生理震颤过滤:PANVIS STAR®搭载力反馈,能够捕捉各种规格的导丝在血管内行进时的阻力变化,并将其实时的反馈至操作者指尖,营造“临场感”。同时,系统内置实时生理震颤过滤系统,有效滤除人手的抖动,增强手术的稳定性。
6. 超长行程设计 + 5G远程操作支持:系统采用超长行程设计,支持导管入鞘后的全流程操作;具备泛血管适配能力,脑血管、心脏、外周血管、肿瘤均可兼容。同时,系统支持5G远程操作,为超长距离远程手术奠定了技术基础。
04
重新定义准确、稳定、可复制
此前,爱博合创与中科微光联合展示了基于人工智能技术的新一代AI-OCT智能介入手术机器人系统。该系统实现了血管腔内光学相干断层扫描(OCT)、人工智能分析平台与PANVIS STAR®泛血管介入手术机器人系统的深度融合,首次构建了从“病变感知—智能决策—精准执行”闭环运行的智能介入解决方案。
在神经介入与冠脉介入治疗中,PANVIS STAR®带来的革命性价值体现在几个层面:其一,将手术操作从“经验驱动”转向“可量化控制”,大幅提升操作的精准度与一致性;其二,通过多器械协同与复杂路径下的稳定操控,拓展了介入治疗的术式边界;其三,为远程手术与智能辅助决策提供了坚实的技术基础,使优质医疗资源的跨区域复制成为可能。
血管介入的“AI+机器人”化,不是用机器替代医生,而是把医生的能力从物理空间中释放出来,让专业走得更远。
================
该系统实现了血管腔内光学相干断层扫描(OCT)、人工智能分析平台与PANVIS STAR®泛血管介入手术机器人系统的深度融合,首次构建了从“病变感知—智能决策—精准执行”闭环运行的智能介入解决方案。
这不仅是两家中国创新企业在技术融合上的一次重要突破,更代表着血管介入治疗正从传统经验驱动模式,迈向以数据、算法和机器人为核心的智能驱动时代。
从冠状动脉支架到脑卒中机械取栓,从主动脉腔内修复到外周血管疾病治疗,介入技术不断推动医学向更微创、更精准的方向发展。
然而,尽管器械不断进步,介入手术的核心执行方式却几乎没有发生根本变化:医生依然需要穿着沉重的铅衣站在手术台旁;依然需要长时间暴露于射线环境;依然需要凭借个人经验完成病变判断、器械选择与操作决策;依然需要多年训练才能掌握复杂介入技术。
换句话说:今天绝大多数介入手术,本质上仍然是一种高度依赖医生个人经验的医疗模式。
而这正是限制优质医疗资源规模化普及的重要原因之一。
02
未来介入手术需要新的“操作系统”
接近狭窄提示、接近分叉提示并导航
耗材建议、耗材组合建议
如果将介入手术进行拆解:医生首先需要获得病变信息——然后基于这些信息进行诊断和决策——最后通过导丝、导管、球囊和支架等器械完成治疗。
对应到智能系统中:影像负责感知,人工智能负责分析与决策,机器人负责精准执行。
此次爱博合创与中科微光联合展示的AI-OCT智能介入手术机器人系统,正是基于这一理念构建的新一代智能介入平台。
OCT让医生“看见”
长期以来,介入医生主要依赖DSA二维造影图像进行判断,然而二维影像存在信息有限、病变细节难以完整呈现等天然局限。
中科微光自主研发的OCT系统能够提供接近组织病理学级别的高分辨率血管内影像。
通过OCT,医生可以获得:血管真实直径、病变长度、斑块组成、钙化程度、支架贴壁情况、支架扩张状态等关键诊疗信息。
如果说DSA让医生“看得到血管”,那么OCT则让医生“看清楚血管”。
AI让系统“理解”
依托人工智能算法平台,系统可自动完成:病变区域识别、血管边界提取、斑块特征分析、血管测量、支架尺寸推荐、治疗策略建议。
过去需要医生耗费大量时间完成的分析过程,如今能够由AI辅助完成,医生不再只是依靠经验进行判断,而是获得来自数据和算法的实时支持。
这意味着介入治疗开始从经验医学向数据医学迈进。
03
PANVIS STAR®让决策变成现实
如果说OCT是系统的“眼睛”,AI是系统的“大脑”,那么PANVIS STAR®泛血管介入手术机器人就是整个系统的“手”。
作为国内领先的泛血管介入机器人平台,PANVIS STAR®不仅能够完成精准操控,更重新定义了机器人在介入手术中的角色。
长期以来,血管介入机器人虽然能够实现导丝控制,但在手术过程中最复杂、最依赖手感和团队协同的环节——导丝导管交换以及球囊、支架等治疗器械递送——仍高度依赖人工完成。这也成为限制介入机器人真正实现全流程应用的重要瓶颈。
爱博合创自主研发的亚毫米级多器械悬浮驱动技术,突破了这一限制。
系统能够实现:
- 导丝独立控制
- 导管独立控制
- 多器械协同控制
- 多治疗器械递送
- 支持从诊断到治疗全过程操作
过去需要“三位医生、六只手”共同完成的复杂器械协同操作,现在仅需一位医生即可通过机器人完成。
从第一根导丝进入血管,到最终支架释放,机器人均可参与整个治疗流程。这标志着介入机器人正式进入“全流程耗材递送时代”。
04
平台化架构:兼容未来一切智能器械
对于爱博合创而言,OCT并非终点,而只是智能介入生态中的重要组成部分。PANVIS STAR®从设计之初便采用平台化和模块化架构理念。
除了OCT系统之外,平台同样能够兼容:
- IVUS(血管内超声)
- FFR(血流储备分数)
- 压力导丝系统
- 电生理导管
- 神经介入取栓器械
- 外周介入治疗器械
- 冠脉介入治疗器械
- 未来AI导航系统
- 更多创新医疗设备
这意味着机器人不再是一台孤立设备,而是成为未来介入手术室的统一操作平台。各种先进诊疗设备和人工智能系统,都可以在这一平台上协同运行。
05
从机器人辅助时代迈向机器人智能时代
如果说第一代介入机器人解决的是医生远离射线的问题;
那么下一代智能介入机器人解决的将是医疗能力复制的问题。
未来,优秀术者的经验有望被数字化;复杂介入流程有望被标准化;优质医疗资源有望被规模化复制。
机器人将不仅仅是执行医生动作的工具,而将成为连接医生经验、医学影像、人工智能和治疗器械的核心枢纽。
通过构建“感知—决策—执行”闭环系统,介入治疗将进入全新的智能化阶段。
06
共同定义未来智能介入手术室
此次爱博合创与中科微光联合展示的AI-OCT智能介入手术机器人系统,不仅展示了两家企业在各自领域的创新成果,更展示了中国创新医疗器械企业联合探索未来医疗形态的能力。
未来的介入手术室中:机器人将成为操作系统,先进影像将成为感知系统,人工智能将成为决策系统;而医生将从繁重的重复操作中解放出来,专注于更高层级的临床判断与医疗决策。这不仅意味着更精准、更安全、更高效的治疗体验,更意味着优质医疗服务将突破时间与空间的限制,惠及更多患者。
爱博合创将继续携手中科微光及更多产业伙伴,与全球临床专家共同探索下一代智能介入技术的发展方向,推动血管介入手术从“机器人辅助时代”迈向“机器人智能时代”,为全球患者创造更加精准、安全、普惠的医疗未来。


评价
目前还没有评价